Настройка can bus kia rio 3
Для полноценной интеграции магнитолы в автомобиль необходимо настроить декодер CAN-BUS шины на работу с конкретной моделью. Рассказываем, как зайти в соответствующие настройки. А так же здесь можно найти пароль от заводских настроек (они же — инженерное меню, скрытые настройки).
Перед настройкой не забудьте обновить ПО CAN-BUS декодера до актуальной версии.
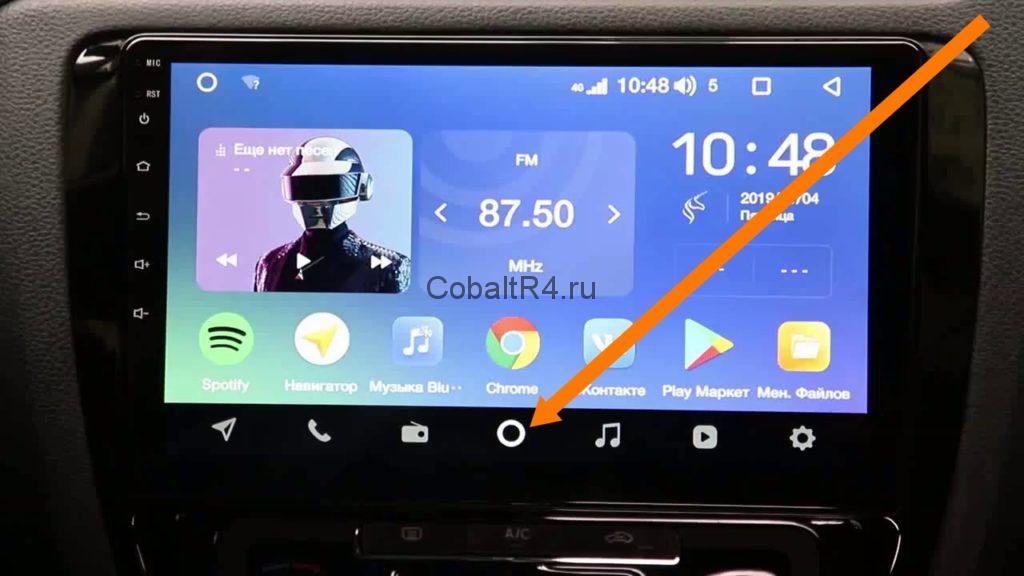
Для начала заходим в список установленных приложений путем нажатия круглой кнопки:
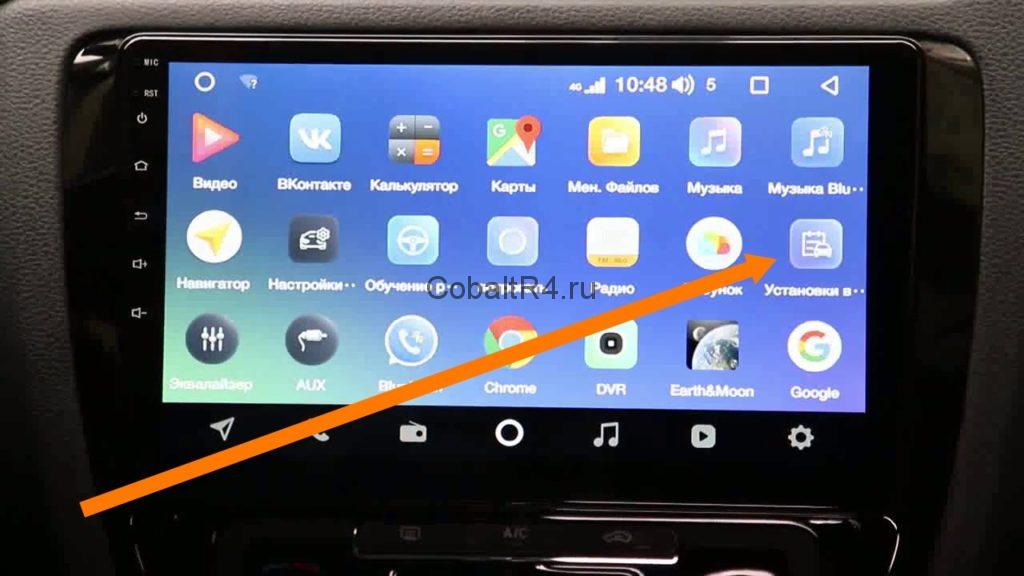
Выбираем пункт “Установки в автомобиле”:
Откроется приложение взаимодействия с системами автомобиля:
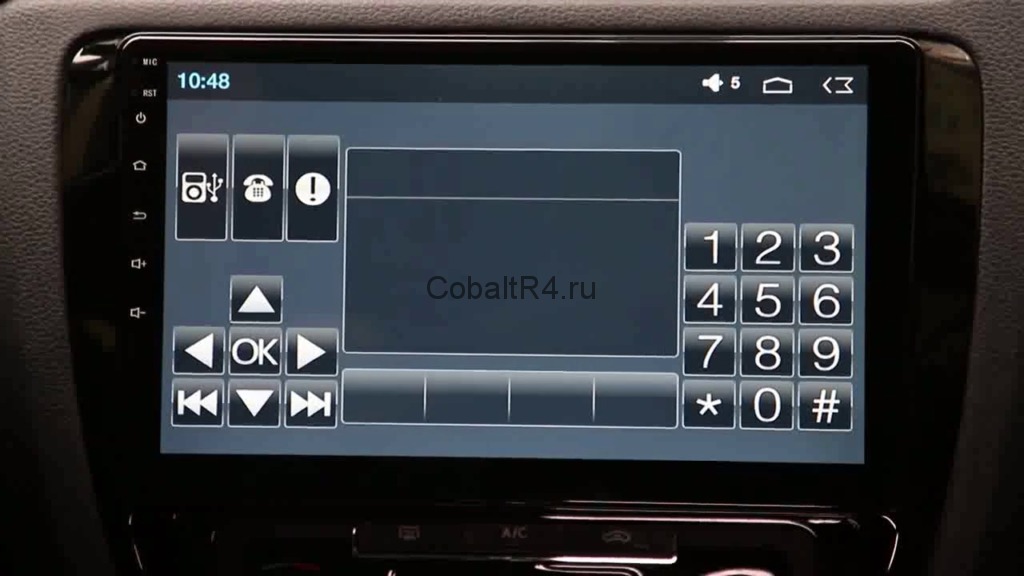
Если вы наблюдаете такую же картину, значит магнитола не настроена на взаимодействие с автомобилем. В этом приложении отображаются данные CAN-шины. Если в вашем автомобиле предусмотрено подключение к CAN-BUS (в случае Chevrolet Cobalt и Ravon R4 — да), то необходимо произвести соответствующие настройки.
Для этого в заводских настройках необходимо выбрать тип подключения CAN-шины, марку и модель автомобиля.
Возвращаемся на главный экран и жмем в нижнем правом углу по шестеренке:
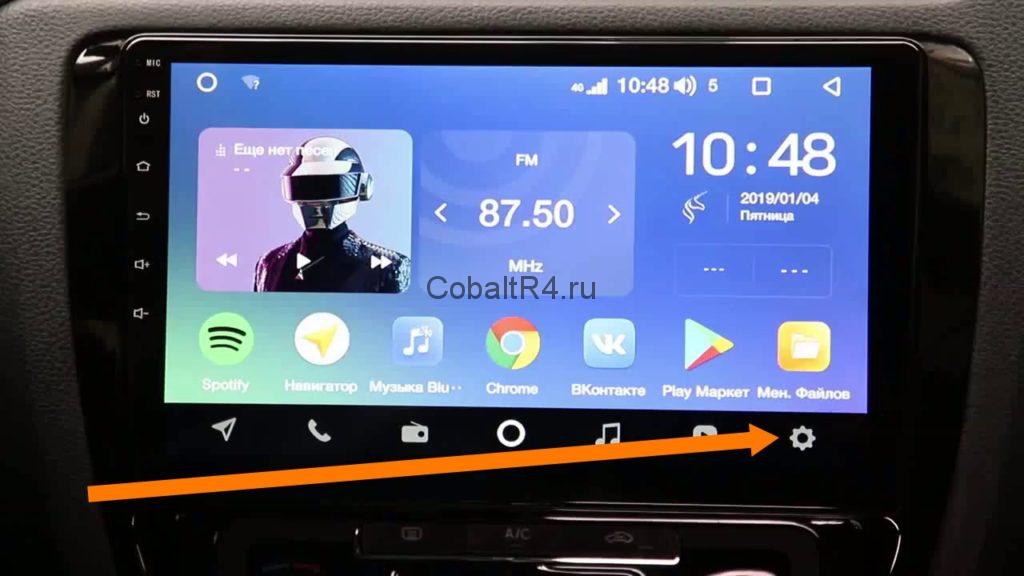
Откроются настройки магнитолы. Нас интересует вкладка “Заводские настройки”. Тапаем по ней:
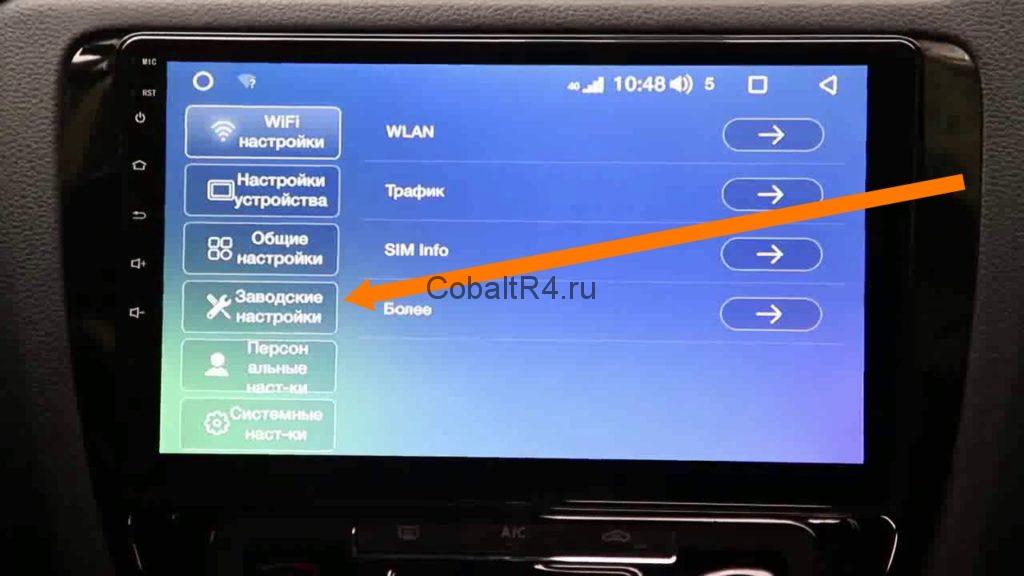
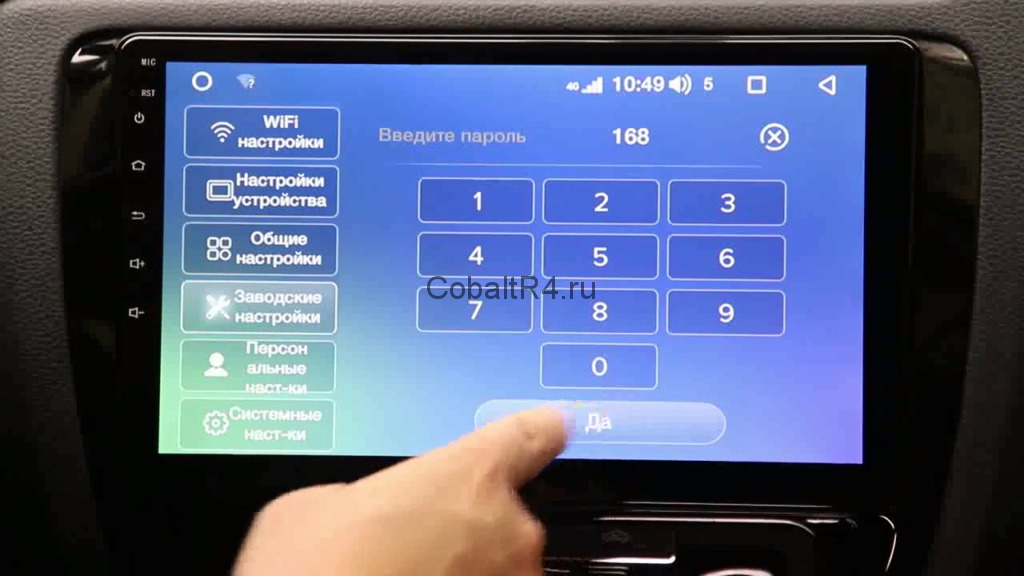
Магнитолой будет предложено ввести пароль для доступа к заводским настройкам. Опасаться этого не стоит, никакого сброса не произойдет. Вводим 168 и жмём “Да”:
В списке заводских настроек прокручиваем до интересующего нас пункта “Выбор системы авто”:
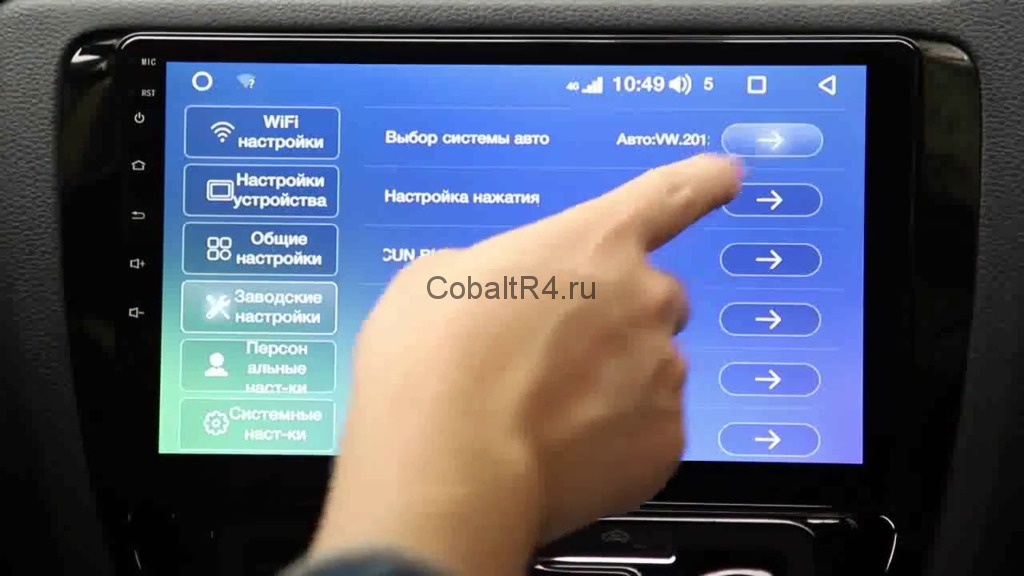
Видим четыре столбца (китайцы как всегда жгут: в слове из трех букв четвертого столбца умудрились допустить ошибку 🙂): Марка CAN BUS, Система авто, Выбор системы авто, CUN BUS. В первом выбираем производителя своего CAN-декодера. Если не знаете, то посмотрите на его корпусе стикер. Во втором ищем производителя автомобиля, и в третьем, соответственно, модель.
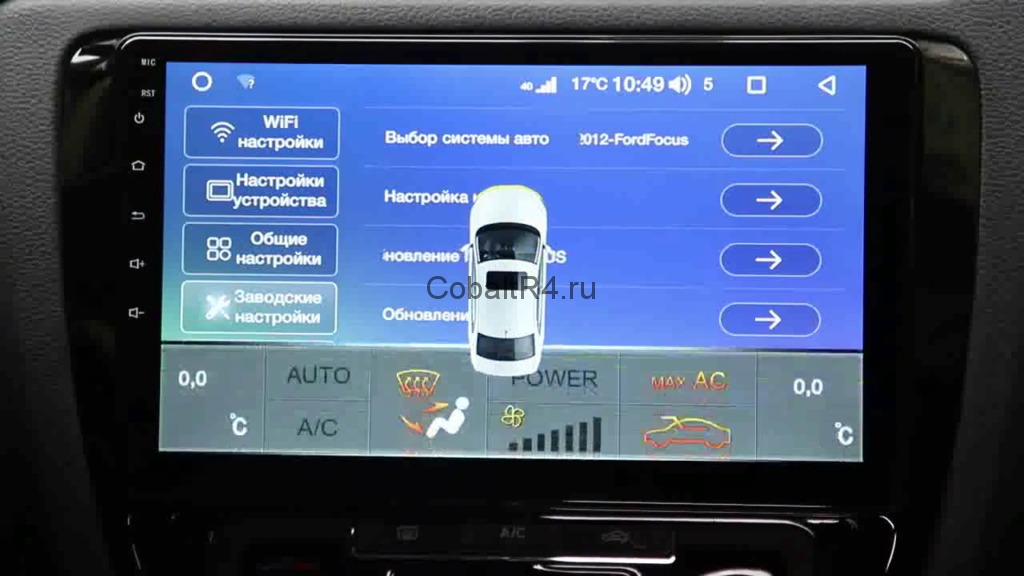
Выходим на главный экран и убеждаемся, что CAN-декодер заработал. В случае Chevrolet Cobalt и Ravon R4 можно попробовать включить подогрев сидений, появится всплывающее окошко с информацией о климате, уличной температуре и закрытых дверях:
На автомобилях, оборудованных мультирулем достаточно просто попробовать изменить громкость или переключить треки соответствующими кнопками. Магнитола должна будет отреагировать на эти действия.
В итоге можно снова зайти в приложение “Установки в автомобиле” и убедиться, что появились элементы управления конкретно для вашего автомобиля:
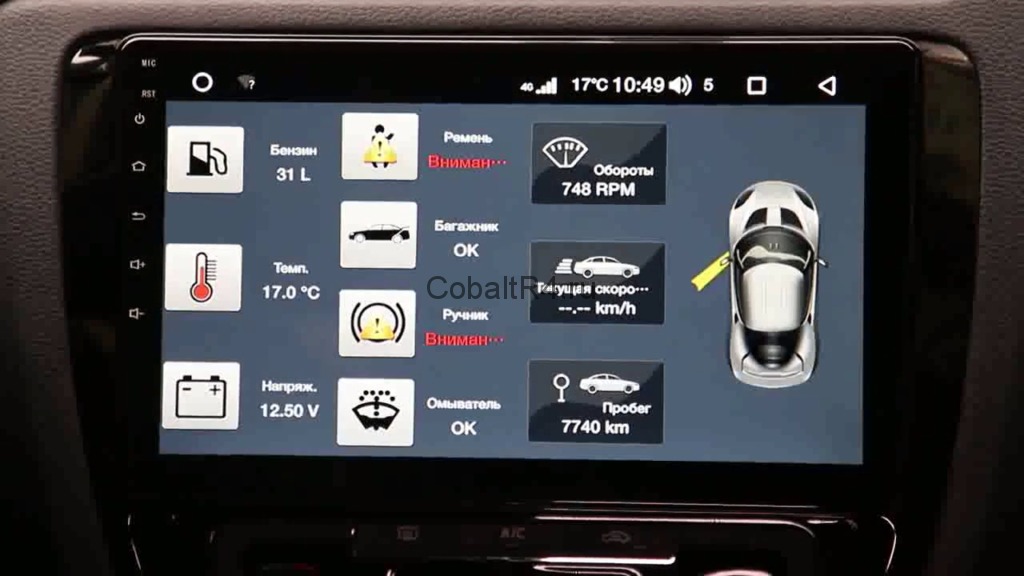
Среди них можно выделить уровень топлива в бензобаке (показания с ЭБУ ДУТ, особой точностью похвастаться не могут), температура охлаждающей жидкости ДВС, напряжение в бортовой сети, пристегнутые ремни, состояние концевика багажника, ручника, наличие стеклоомывающей жидкости. В некоторых автомобилях даже считываются числовые параметры, такие как обороты, скорость и пробег.


Ничего докупать не надо.При условии,что поддерживается эта функция сигнализацией.Надо,просто перерезать провода.Я от этого отказался т.к. после доработки нельзя из салона будет управлять штатными кнопками электростеклоподъёмника.(так сказали при установке).
CAN-шина в KIA RIO отсутствует!
В комплектации family у Solaris’а CAN шина в наличии. Что-то мне подсказывает, что в высшей комплектации нового киа рио она тоже имеется. Другой вопрос, все ли сигналы с нее можно взять или часть все равно придется брать по аналогу.
Совершенно верно CAN Шина есть но она не полноценная нет централлизованного управления по это сигналски ставитсья на аналоговые цепи.По русски можно считать CAN шины нет)
Это почему же? Я же сразу сказал, что часть сигналов, скорее всего, придется брать по аналогу.
Мешает))CAN модуль не определит модель авто т.к. не будет знать как общаться по CAN интерфесу. По этому ставят по аналогывым цепям как ни КИА РИО так и на СОлике.
на данный маомент я не знаю таких CAN модулей либо сигнализаций с CAN интерфефсом которые бы поддерживали KIA RIO,Solaris напомню первый продаеться уже 3 месяца, второй полтора года почти!Ни кто не будет ждат ькогда пройдет обнавление прошивок, даже На опель астра H ставят иногда сигналку на аналоговых цепях.
Понимаете в чем дело, я не вижу вообще никакой проблемы в подключении сигнализации по аналогу. Но заявление, что на kia rio new в принципе нет CAN шины меня несколько коробит, потому как сие утверждение попросту не соответствует действительности. Вы с чем вообще спорите? Тоже считаете, что там нет CAN шины? Я Вам все же расскажу, что, к примеру, pandor’ы dxl 3210,3500,3700,5000 прекрасно поймут и опознают CAN solaris’а и kia rio new. Ну так как, есть или нет CAN шина на Solaris’е и kia rio new? Вопрос риторический.
Я же написал))что по Русски можно считать что CAN шины нет))Я же не говрил что она там отсуствует вообще просто установщики сигнализации цепляються на аналогывые цепи и CAN не используют так как нет полной информации в ней необходимой, банально нельзя ЦЗ управлять по CAN либо стеклоподьемниками и в призводителях CAN модулей популярностью не пользуються они.Одна пандора это как то не очень массова разве нет?!К тому же и она не знает кодировку CAN шины КИА РИО/Солярис можите убиться в мануале настройки .
А насчет подлючения по аналогу можите спросить у любого установщика в чем плюсы CAN интерфейса, грубо говоря вмешателсьств в электрику меньше по аналоговым цепям 25-30 точек поключения, используя CAN 15-20.
Хватит вводить людей в заблуждение.
А Вы читали, что сразу сказал я?
До этого Вы глаголили, что вообще ни одна система CAN Соляриса с Киа не поймет. Когда Вас поймали за руку, начались виляния. Это не красиво, право слово.
Официальный сайт alarmtrade нагло врет?
1. Я ничего не путал. При использовании аналогвых цепей подключений 25-30, исползуя CAN 15-20 — в зависимости от сигнилизации машины и необходимых функций.
2. CAN шину Соляриса/РИО она не поймет я вам скинул ссылку с поддерживаемыми машинами по CAN интерфейсу и конфигурацию сигналки, если в списках её нет значит машина вешаеться по аналоговым цепям, Ту же пандору можно и на запорожей поставить и не важно есть у Пндоры CAN интерфейс встроенный или нет. Перепрограммируеться она просто на управление по аналогу и все.
3. В заблуждение я ни кого не ввожу я отвечаю так же как вам ответит любой ОД либо сертифицированный установщик сигнализации.»На КИА РИО/Солярис сигнализация ставиться без использования CAN шины».Тот факт что CAN шина есть я не опровергал, она используеться для служебных данных-общения датчиков С ЭБУ.
Если вы мне покажите пример установки любой сигнализации на КИА РИО/Солярис с использованием CAN шины буду вам благодарен и я отнесу ребятам в сервис что бы они пользовались такой схемой. Поставить сигнлизацию используя CAN шину гараздо быстрее и проще, почему я писал выше.
Ну да, просто заявили, что CAN шины нет (как то по-русски говоря) и никакие системы ее не увидят. Чудненько.
Я вам дал ссылку на официальный сайт производителя pandor, который утверждает, что новые dxl вполне поймут can solaris’а и kia rio new. Вы же даете ссылку на левый сайт, на котором лежит древняя pdf. И я не вижу проблемы получить часть сигналов по CAN шине.
Выдалось время немного поработать со свеженькой панелью приборов от KIA Rio 2017 года выпуска.
Задачу перед собой поставили такую: Изучить какая информация и каким образом передается в CAN шине KIA свежих годов выпуска. Отмечу что такая же панель стоит и на новых Hyundai Solaris.
Подключали панель так:
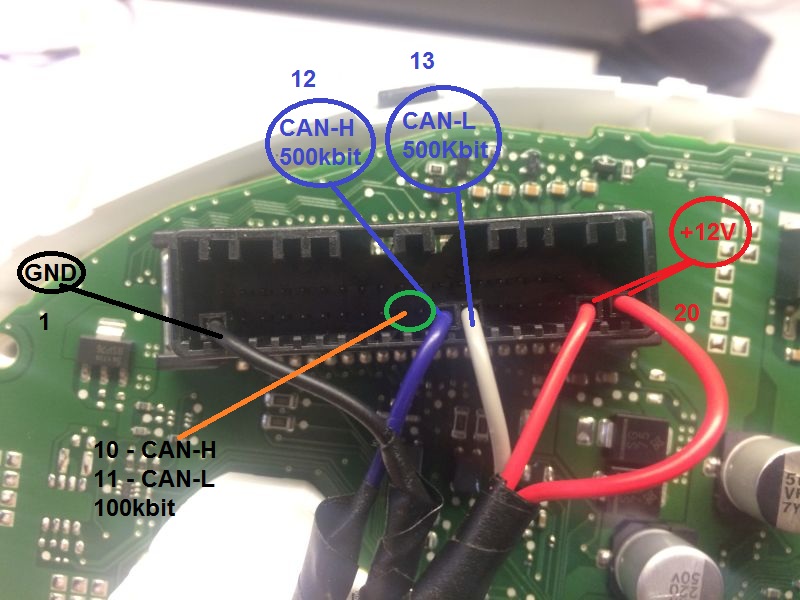
В качестве анализатора CAN шины использовали CAN-Hacker3.0 подключенный к быстрой шине C-CAN на скорости 500кбит\с
Вот что панель отдает при подключении на столе:
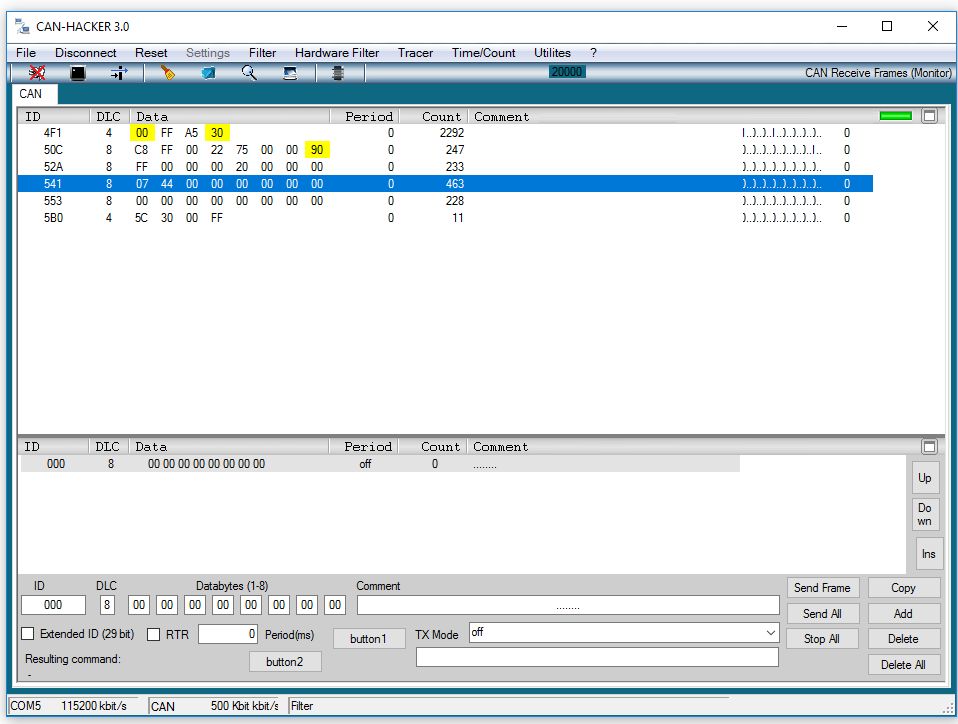
Кстати, на скриншоте интерфейс нашего нового софта, который мы готовим в релиз.
Итак, чего же интересного удалось вытащить из CAN шины.
1. Обороты двигателя
Все как и на более старых KIA\HYUNDAI
ID=0x316
DATA: 00 00 00 10 00 00 00 00, где
0x10=1000rpm 0x20=2000rpm 0x30=3000rpm
Скорость автомобиля в км\ч
ID=0x52A
DATA: 4A 00 00 00 00 00 00 00, где
0x4A = 74 км\ч, а если будет 0x90 то скорость =144км\ч то есть просто переводим из HEX в DEC
Положение селектора АКПП
ID=0x111
DATA: 00 55(Gear) 00 00 00 00 00 00, где
0x00 -P; 0x04,0x05 -D; 0x06 -N; 0x07 -R.
На автомобиле значения могу отличаться, поскольку за ту или иную передачу отвечает определенный бит в байте, я с этим не разбирался ибо машины у меня не было.
Ну и напоследок
Текущий пробег
ID=5B0 DLC=4
DATA: 26 2F 00 FF, где 262F-DEC = пробег*10
Помимо описанных пакетов есть еще много других в которых передается информация об индикаторах ABS, TRC, TPMS, ручника, открытого\закрытого багажника, расстояния до заправки, а так же (!) уровень текущей яркости подсветки выставленной кнопками. Но это как правило мало кому интересно.
А вот уровень топлива просто так не увидеть, придется совершить танец с бубном, потому что сигнал с датчика уровня топлива заходит в панель по старинке — напрямую.
Ранее мне доводилось работать с панелью приборов от KIA Sportage так же года 2016.2017 с панелью приборов YAZAKI

Перед работой с CAN-Coder убедитесь что используете актуальную прошивку!
Программное обеспечение CAN Coder служит для программирования блоков управления автомобилей марок KIA\HYUNDAI.
CAN Coder это дополнительно приобретаемая опция для интерфейсов:
и базовая для CH-OBD.M02+Coder.
Активация
Если CAN-Coder приобретен отдельно от интерфейса, то необходимо произвести его активацию. Активация опции проводится при помощи программы UBT согласно инструкции на ваш интерфейс. Ключ активации предоставляется при покупке опции.
После активации обязательно загрузите прошивку CAN-Coder.
Если CAN-Coder приобретен в нашем магазине в составе интерфейса CH-OBD.M02+Coder или совместно с другим интерфейсов поддерживающим данную опцию, то активировать CAN-Coder не нужно. Мы сами производим активацию перед отправкой интерфейса клиенту.
Основные функции программы:
1. Вариантное кодирование EOL панелей приборов для автомобилей поддерживающих эту функцию.
2. Программирование типа сервисного обслуживания, расстояния и времени до сервисного обслуживания (с 2016).
3. Калибровка пробега для панелей приборов производства VDO / Continental.
4. Программирование пользовательских настроек BCM для автомобилей с 2018 г. в. (BCM должен поддерживать диагностику по CAN шине)
Автомобили на которых производилось тестирование
ВАЖНО: На панелях приборов Continental выпускаемых с середины 2021 года и устанавливаемых на автомобили с конца 2021 – Начала 2022 года калибровка одометра не возможна в том случае если общий пробег больше чем 100 км. Возможность калибровки одометра будет зависеть от версии прошивки панели приборов.
Указания:
- OBD2 – подключение через OBD2
- C-CAN – Подключение к сегменту сети C-CAN либо к панели приборов напрямую.
- E-CAN – Только для интерфейсов FDL2. Подключение к сегменту сети E-CAN либо к панели приборов напрямую.
- 16-bit EOL – Вариантное кодирование 16 бит
- 32-bit EOL – Вариантное кодирование 32 бит
- EEPROM – Возможность чтения и записи EEPROM панели приборов
- ~EEPROM – Не все области EEPOM доступны для записи
- ODO – Возможность калибровки одометра
Автомобили:
- GENESIS G70 IK 2018…2019(16-bit EOL, EEPROM, ODO)
- HYUNDAI Accent 2018…2021 (16-bit EOL, EEPROM, ODO)
- HYUNDAI i20 BC3 2021,E-CAN, (32-bit EOL)
- HYUNDAI Сreta GS 2016…2020 ,OBD2, (16-bit EOL, EEPROM, ODO)
- HYUNDAI Palisade LX2 2021, OBD2, (16-bit EOL)
- HYUNDAI SantaFe TM 2018 , C-CAN, (16-bit EOL)
- HYUNDAI Solaris >2018, OBD2, (EEPROM, ODO)
- HYUNDAI Solaris 2018…2021, OBD2, (16-bit EOL, EEPROM, ODO)
- HYUNDAI Solaris 2021…2022, OBD2, (16-bit EOL, ~EEPROM)
- HYUNDAI Sonata LF только 94001C2000, OBD2, (EOL, EEPROM, ODO)
- HYUNDAI Sonata DN8 2021, C-CAN, (16-bit EOL, EEPROM, ODO)
- HYUNDAI Staria US4 2021 ,E-CAN, (32-bit EOL)
- HYUNDAI Tucson TL 2015…2020, OBD2, (16-bit EOL, EEPROM, ODO)
- HYUNDAI Tucson NX4 2020…2021, E-CAN, (32-bit EOL)
- KIA Carnival KA4 2021, E-CAN, (16-bit\32-bit EOL)
- KIA Ceed CD 2018, C-CAN, (16-bit EOL)
- KIA Ceed JD 2012…2018, OBD2, (16-bit EOL, EEPROM, ODO)
- KIA Optima\K5 2012, OBD2, (EEPROM, ODO)
- KIA Optima\K5 JF4 2016…2020, OBD2, (16-bit EOL, EEPROM, ODO)
- KIA Optima\K5 DL3 2020…2021, C-CAN, (16-bit EOL, EEPROM, ODO)
- KIA Optima\K5 DL3 06.2021…2022, C-CAN, (16-bit EOL, ~EEPROM)
- KIA Rio FB 2018…2021, OBD2, (16-bit EOL, EEPROM, ODO)
- KIA Rio FB 2021…2022, OBD2, (16-bit EOL, ~EEPROM)
- KIA Seltos SP2 2019…2021, C-CAN, (16-bit EOL)
- KIA Sportage QL 2016…2020, OBD2, (Convenience: 16-bit EOL, EEPROM, ODO)
- KIA Sportage QL 2016…2020, OBD2, (Supervision: 16-bit EOL)
- KIA Sorento UM Prime VDO\Continental, OBD2, (16-bit EOL, EEPROM, ODO)
- KIA Sorento UM USA DENSO, OBD2, (16-bit EOL)
- KIA Sorento MQ4 2020, E-CAN, (16-bit EOL, EEPROM, ODO)
- KIA Sorento MQ4 2021…2022, E-CAN, (16-bit EOL, ~EEPROM)
- KIA Stinger CK 2018…2020, C-CAN, (16-bit EOL, EEPROM, ODO)
- KIA Soul SK3 2018…2020, C-CAN, (16-bit EOL)
- KIA Soul 2, 3 OBD2, (VDO\Continental: 16-bit EOL, EEPROM, ODO)
- KIA Soul EV первое поколение, OBD2 (Доступна русификация, программирование единиц измерения, отключение TPMS, ODO, EEPROM)
Для автомобилей: Hyundai Tucson, Hyundai Sonata DN8, KIA Optima JF, KIA Sportage IV (монохром), KIA Soul EV, KIA Stinger доступен пакет специальных утилит для программирования региональных настроек, Limiter, ActiveHood и других систем в зависимости от типа, серийного номера и версии прошивки панели приборов. Это дополнительный функционал и его совместимость со всеми типами панелей приборов не гарантируется. Важно знать, что языковые настройки так же могут зависеть от настроек мультимедийной или навигационной системы и программное обеспечение этих систем так же требует изменения при помощи сторонних средств.
Набор дополнительных утилит находится в папке AddOn d в архиве CAN-Coder.

Описание программы
Вкладка Interface

- Выпадающий список COM port – выбор порта к которому подключен интерфейс
- Connect\Disconnect – кнопка подключения к интерфейсу
- Чек бокс 120 Ohm – Требуется установить при подключении к панели приборов на столе. Подключает терминатор 120 Ом на шину CAN. (активен для интерфейсов CAN-Hacker CH-P FDL)
- Log – окно с логом выполненных операций.
- Clear – кнопка очистки лога.
Для начала работы необходимо:
- В выпадающем списке COM Port выбрать порт
- Нажить кнопку Connect. Убедиться что в строке Mode отображается режим coder
- Подключить интерфейс к автомобилю\панели приборов или шине CAN.
- Подать питание на панель приборов или включить зажигание.
Вкладка CLU – панель приборов

- Кнопка CAN Test – проверка связи с панелью приборов.
- Кнопка Get Idents – получить серийный номер и версию прошивки панели приборов
Выпадающий список CLU Type
Задает тип панели приборов с которой будет вестись работа.
Доступные варианты панелей приборов:
- CLU before 2013 ext EEPROM 24C16 – Панели приборов с внешней EPPROM выпуска до 2013 года. (Например Solaris 1, Sportage 3 дорестайлинг)
- CLU after 2013 ext EEPROM 24C16 – Панели приборов с внешней EEPROM после 2013. (Например Solaris 1 , Sportge 3)
- CLU after 2015 w\o ext EEPROM – Большинство панелей приборов KIA\HYUNDAI производства Continental\VDO. (Tucson 3, Sportage 4, Rio с 2018, Solaris с 2018, Ceed JD Supervision, Optima NF4, Creta, Stinger, Genesis G70 и ряд других )
- CLU Color YAZAKI Sportage – Sportage 4 с цветной панелью приборов. Поддерживаются панели только первых выпусков.
- CLU Continental CAN-FD – Панели приборов программируемые по шине CAN-FD. (KIA Sorento MQ4, KIA Carnival KA4, Hyundai tucson NX4. Опция активна только для интерфейсов CAN-Hacker CH-P FDL)
Блок Odometer Calibration
- Get ODO – кнопка чтения текущего пробега
- Set ODO – кнопка программирования пробега заданного в поле слева
Калибровка одометра доступна только для панелей приборов производства VDO\Continental
Блок EOL Variant coding
- Get EOL – кнопка чтения текущего кода EOL. Прочитанное значение кода EOL отобразится в логе слева, а флаги активированных функций в блоке Variant coding будут отмечены.
- Set EOL – кнопка записи кода EOL согласно установленным флагам в блоке Variant coding.
- 2 Bytes EOL set – кнопка записи кода EOL в виде двухбайтового шестнадцатиричного значения.
Для того чтобы осуществить вариантное кодирование EOL необходимо нажать кнопку Get EOL для чтения текущего кодирования, а затем удалив или установив флаги напротив необходимых систем автомобиля и нажать кнопку Set EOL.
На некоторых автомобилях начиная с 2014 года осуществить кодирование можно, но функция чтения текущего кода EOL не доступна. В этом случае необходимо сразу установить флаги напротив всех необходимых систем и нажать Set EOL.
Работа с EEPROM панелей приборов
Функция чтения и записи EEPROM доступна только для панелей приборов производства VDO\Continental.
- Кнопки Read EEPROM и Write EEPROM служат для чтения и записи содержимого EEPROM панели приборов.
- Кнопка Write value to EEPROM cell – служит для записи любого значения в ячейку EEPROM по заданному адресу. Значение ячейки и адрес задаются в соответствующих полях выше.
Блок Service Intervals
- Кнопка Service interval Reset – сброс интервала сервисного обслуживания на максимально установленное значение межсервисного интервала.
- Кнопка Service Client – отключение напоминания о сервисном обслуживании.
- Кнопка Service Dealer – включение напоминания о сервисном обслуживании. При этом дистанция до сервисного обслуживания задается в поле Service Distance в километрах. Время задается в поле Service period – в месяцах. Количество месяцев необходимо вводить в HEX формате, т.е. c 00 по 09 значения вводятся в таком же виде, а с 10 месяцев и выше согласно таблице:
10 – 0A
11 – 0B
12 – 0C
13 – 0D
14 – 0E
15 – 0F
Блок Service functions
- Кнопка RESET – перезапуск панели приборов. Необходимо нажимать после операций программирования, для того чтобы изменения вступили в силу.
- Кнопка Lamp Test – включение всех индикаторов на панели приборов на несколько секунд.
- Кнопки Get DTC\Clear DTC – чтение и стирание текущих ошибок.
Вкладка BCM. Работа с блоком комфорта

Работа с блоком комфорта – BCM возможна только в том случае, если он поддерживает диагностику по CAN шине. Такие блоки BCM начали устанавливаться на автомобилях KIA\Hyundai премиум класса с конца 2016 года (например KIA Optima). А на автомобилях класса KIA Rio – Hyundai Solaris с 2018 года.
ВАЖНО
Начиная с 2019 года на автомобили KIA\HYUNDAI стали устанавливать модуль межсетевого интерфейса – ICU. Модуль ICU блокирует работу функций конфигурирования автомобиля без предоставления крипто-сертификата. По состоянию на 2021 год модуль ICU не устанавливается только на самые простые модели, такие как Solaris и Rio.
В случае если автомобиль оборудован модулем ICU, то необходимо подключаться либо непосредственно к снятой с автомобиля панели приборов, либо к тому участку сети CAN который подключен к панели приборов. Этот участок сети называется “C-CAN”, а для автомобилей оборудованных шиной CAN-FD – “E-CAN”.
Подключиться к необходимым участкам CAN сети можно на самом модуле ICU, находящимся за защитой над левой ногой водителя.
Для обхода ограничений модуля ICU используйте опцию CAN-CODER L2.
Пример подключения к модулю ICU автомобилей Sorento MQ4 и Carnival KA4
Разъем -H
31 CAN (FD) High
З2 (крайний) CAN (FD) Low

Подключение к панелям приборов на рабочем столе
Подключиться к панели непосредственно можно при помощи поставляемого нами кабеля


Для самостоятельного подключения используйте следующее назначение контактов. Эта схема актуальна для большинства панелей приборов KIA\HYUNDAI с 2015 года.
Пользуясь данным программным обеспечением пользователь безоговорочно принимает правила оказания технической поддержки.
Читайте также:
- Багажник на крышу ваз 2104 своими руками
- Ауди 80 б3 дергается при разгоне карбюратор
- 1064001664 аналог от тойоты
- Пропуски в 4 цилиндре газель
- Прихватки с вышивкой крестом своими руками
Can-bus адаптеры

Для подключения сторонних устройств необходимы специальные переходники (can-bus адаптеры), которые позволяют задействовать все функции и реализовать требования бортовой системы автомобиля.
Can-bus адаптер управляет запуском цифрового усилителя (Pioneer, Rockford, BOSE, KIA, JBL), отправляет сигнал для активации камеры заднего вида, с информацией от парковочной системы, управляет трип компьютером и позволяет отображать всю эту информацию экране мультимедиа (информация о режиме, радио частоте, воспроизведенных треках).
В зависимости от автомобиля can-bus адаптеры выполняют различные функции.
В автомобилях Toyota, в которых присутствует усилитель, используется адаптер для его полноценной работы с магнитолой. Адаптер позволяет управлять «звуковой схемой» автомобиля – регулировать громкость звука между передними и задними колонками, левой и правой стороной автомобиля, а также громкостью самого усилителя. В большинстве производимых и продаваемых головных устройств данная функция не предусмотрена.
Особо стоит отметить can-bus адаптер для KIA Sorento и KIA Sportage, в которых установлен цифровой усилитель. В этом случае передача звука в цифровом виде исключает любые наводки, шумы и помехи.
Нужно быть готовым к тому, что магнитолы, которые не имеют адаптеров для работы с цифровым усилителем, будут подключаться напрямую к колонкам. При такой схеме подключения вы лишаетесь усилителя, а вместе с ним и надежды на качественный звук. Единственной гарантией правильной установки может быть can-bus адаптер, который будет установлен в автомобиле для сопряжения с цифровым усилителем.
В автомобилях Volkswagen/Skoda сигнал разрешения включения аксессуаров (ACC), кнопки рулевого управления, подсветка и прочие сигналы передаются через can шину автомобиля. Без использования правильного can-bus адаптера необходимо серьезное вмешательство во внутреннюю проводку авто, учитывая все последствия такого вмешательства. Также на экране максидот в авто должны отображаться номер радиостанции и прочая информация о состоянии магнитолы.
В автомобилях Mazda can-bus адаптер нужен для работы трип компьютера, а также для подключения и правильного функционирования усилителя. При замене головного устройства и установки адаптера кнопка INFO переносится на руль, что делает управление магнитолой более комфортным. Более того, в некоторых версиях Mazda 3 (арабская, китайская, бразильская сборка), где функция вывода данных от трип компьютера не предусмотрена, устанавливая магнитолу и can-bus адаптер вы получаете новые функции в вашем автомобиле — трип компьютер (средний и мгновенный расход топлива, запас хода, среднюю скорость и т.п.). Таким образом, вы получаете не только качественный звук, навигацию, но и расширяете функциональность своего автомобиля.
Can-bus адаптер для автомобилей Mitsubishi (Pajero, Outlander XL, ASX, LancerX) выполняет функцию подключения магнитолы к цифровому усилителю Rockford.
В цифровых усилителях Rockford Fosgate, которыми комплектуются автомобили Mitsubishi, должен быть реализован следующий функционал:
— пятиступенчатая регулировка сабвуфером
— регулировка баланса звука: фронт-тыл, лево-право
— постановка усилителя в режим MUTE
— отключение усилителя, когда он не используется.
Покупая штатную магнитолу убедитесь, что после ее установки вы не потеряете исходный функционал. Любое усовершенствование в автомобиле должно улучшать его, а не наоборот. Использование качественных can-bus адаптеров позволит не только грамотно установить магнитолу, но и расширить функциональность вашего авто.
Какое напряжение должно быть на CAN шине?
В исходном состоянии шины на обоих проводах поддерживается постоянное напряжение на определенном (базовом) уровне. Для шины CAN силового агрегата оно приблизительно равняется 2.5 вольта.
Что такое CAN H и CAN L?
Две шинные линии называются CAN—H и CAN—L (рис. «Уровень напряжения передачи по CAN» ). Двухпроводный кабель обеспечивает симметричную передачу данных, при которой биты передаются через обе шинные линии с использованием разных напряжений.
Какое сопротивление должно быть на КАН шине?
Для шины CAN требуется нагрузочное сопротивление 120 Ом. Шина без нагрузочного сопротивления снижает качество сигналов (верхняя часть).
Для чего нужен CAN bus?
CAN BUS – это автомобильная шина, разработанная Робертом Бошем, которая преимущественно принята в автомобильной и авиакосмической индустрии. CAN это серийный протокол шины, с подключением отдельных систем и датчиков как альтернатива обычному много-проводному пучку.
Что такое CAN шина автомобиля?
CAN-шина обеспечивает подключение любых устройств, которые могут одновременно принимать и передавать цифровую информацию (дуплексная система). … Собственно шины представляет собой витую пару.
Что означает CAN H?
Для повышения надежности в CAN-шине используется принцип дифференциальной передачи данных, требующий двух проводов, CAN-High (CAN—H) высокий и CAN-Low (CAN-L) низкий уровень напряжения.
Что такое CAN bus?
Немецкая компания BOSCH в середине 80-х предложила автопроизводителям новую архитектуру обмена данными между устройствами — Controller Area Network или, как принято сокращенно называть — CAN BUS.
Как работает шина CAN?
Как работает CAN шина
Принцип её действия заключается в передаче сообщений между разными компонентами электронной системы. Для передачи разной информации в сообщения включаются идентификаторы. Они уникальны и сообщают, например, что в конкретный момент времени автомобиль едет со скоростью 60 км/ч.
ЭТО ИНТЕРЕСНО: Можно ли смешивать антифриз с обычной водой?
Как расшифровать CAN?
CAN (англ. Controller Area Network — сеть контроллеров) — стандарт промышленной сети, ориентированный, прежде всего, на объединение в единую сеть различных исполнительных устройств и датчиков.
Что такое CAN шина на Приоре?
CAN—шина обеспечивает подключение любых устройств, которые могут одновременно принимать и передавать цифровую информацию (дуплексная система). Собственно шины представляет собой витую пару. … По такой шине обеспечивается достаточно высокая скорость передачи данных.
Как работает шина LIN?
В шине LIN – заголовок пакета это задача Мастер-узла. Поле синхронизации – это просто байт = 0x55. При его передаче приемники подстраивают свою скорость. … После того как Slave принял Header мастера он отвечает полем Frame Response который состоит из байтов данных в количестве от 1 до 8 и байта контрольной суммы.
Что такое CAN Low?
Can—Low — оранжево-коричневый. Вот именно по этим проводам и производится обмен данными между блоками управления. Они могут нести любую информацию, определенную автопроизводителем, причем скорость передачи этой информации может достигать 1 Мбит/с при высочайшей степени надежности прохождения сигнала.
CAN-шина — CAN bus
A Controller Area Network (CAN bus ) представляет собой надежную автомобильную шину Стандарт, разработанный, чтобы позволить микроконтроллерам и устройствам обмениваться данными с приложениями друг друга без главного компьютера. Это протокол на основе сообщений, изначально разработанный для мультиплексной электропроводки в автомобилях для экономии меди, но также может использоваться во многих других контекстах. Для каждого устройства данные в кадре передаются последовательно, но таким образом, что если более одного устройства передает одновременно, устройство с наивысшим приоритетом может продолжить, в то время как другие отключаются. Кадры принимают все устройства, в том числе передающее устройство.
- 1 История
- 2 Приложения
- 2.1 Автомобильная промышленность
- 2.2 Другое
- 3.1 Физические характеристики
- 3.2 Электрические свойства
- 3.3 Узлы
- 8.1 Кадр данных
- 8.1.1 Базовый формат кадра
- 8.1.2 Расширенный формат кадра
- 13.1 Стандартизированные подходы
- 13.2 Другие подходы
История
Разработка CAN шины началась в 1983 году в Robert Bosch GmbH. Протокол был официально выпущен в 1986 г. на конференции Общества инженеров автомобильной промышленности (SAE) в Детройте, Мичиган. Первые микросхемы контроллера CAN были представлены Intel в 1987 году, а вскоре после этого — Philips. Выпущенный в 1991 году Mercedes-Benz W140 был первым серийным автомобилем, оснащенным системой мультиплексной проводки на основе CAN.
Компания Bosch опубликовала несколько версий спецификации CAN, последняя из которых — CAN 2.0. опубликовано в 1991 г. Эта спецификация состоит из двух частей; часть A предназначена для стандартного формата с 11-битным идентификатором, а часть B — для расширенного формата с 29-битным идентификатором. Устройство CAN, использующее 11-разрядные идентификаторы, обычно называется CAN 2.0A, а устройство CAN, использующее 29-разрядные идентификаторы, обычно называется CAN 2.0B. Эти стандарты находятся в свободном доступе от Bosch вместе с другими спецификациями и официальными документами.
В 1993 году Международная организация по стандартизации (ISO) выпустила стандарт CAN ISO 11898, который позже был реструктурирован на две части. ; ISO 11898-1, который охватывает канальный уровень, и ISO 11898-2, который охватывает физический уровень CAN для высокоскоростной CAN. Стандарт ISO 11898-3 был выпущен позже и охватывает физический уровень CAN для низкоскоростной отказоустойчивой CAN. Стандарты физического уровня ISO 11898-2 и ISO 11898-3 не являются частью спецификации Bosch CAN 2.0. Эти стандарты можно приобрести в ISO.
Bosch все еще активно расширяет стандарты CAN. В 2012 году компания Bosch выпустила CAN FD 1.0 или CAN с гибкой скоростью передачи данных. В этой спецификации используется другой формат кадра, который допускает другую длину данных, а также, при необходимости, переключение на более высокую скорость передачи данных после решения арбитража. CAN FD совместим с существующими сетями CAN 2.0, поэтому новые устройства CAN FD могут сосуществовать в одной сети с существующими устройствами CAN.
Шина CAN — один из пяти протоколов, используемых во встроенной диагностике (OBD) -II диагностика автомобиля стандартная. Стандарт OBD-II является обязательным для всех автомобилей и легких грузовиков, продаваемых в США с 1996 года. Стандарт EOBD является обязательным для всех автомобилей с бензиновым двигателем, продаваемых в Европейском Союзе с 2001 года, и всех автомобилей с дизельным двигателем с тех пор. 2004.
Приложения
- Легковые автомобили, грузовики, автобусы (бензиновые автомобили и электромобили)
- Сельскохозяйственная техника
- Электронное оборудование для авиации и навигации
- Промышленная автоматизация и механическое управление
- Лифты, эскалаторы
- Автоматизация зданий
- Медицинские инструменты и оборудование
- Pedelecs
- Модельные железные дороги / железные дороги
- Суда и другие морские приложения
Автомобильная промышленность
Современный автомобиль может иметь до 70 электронных блоков управления (ЭБУ) для различных подсистем. Обычно самым большим процессором является блок управления двигателем. Остальные используются для трансмиссии, подушки безопасности, антиблокировочной системы тормозов / ABS, круиз-контроля, электрического усилителя руля, аудиосистемы, электрические стеклоподъемники, двери, регулировка зеркал, аккумуляторные батареи и системы подзарядки для гибридных / электрических автомобилей и т. д. Некоторые из них образуют независимые подсистемы, но связь между прочим важна. Подсистеме может потребоваться управление исполнительными механизмами или получение обратной связи от датчиков. Стандарт CAN был разработан, чтобы удовлетворить эту потребность. Одним из ключевых преимуществ является то, что взаимосвязь между различными системами транспортного средства может позволить реализовать широкий спектр функций безопасности, экономии и удобства с использованием только программного обеспечения — функциональность, которая увеличила бы стоимость и сложность, если бы такие функции были «жестко подключены» с использованием традиционной автомобильной электрики. Примеры включают:
- Автоматический запуск / остановка : различные входные сигналы датчиков со всего транспортного средства (датчики скорости, угла поворота рулевого колеса, включение / выключение кондиционера, температура двигателя) сопоставляются через шину CAN, чтобы определить, может ли двигатель работать. отключение в неподвижном состоянии для улучшения экономии топлива и выбросов.
- Электрические стояночные тормоза : функция «удержания на холме» принимает данные от датчика наклона автомобиля (также используется охранной сигнализацией) и датчиков скорости движения (также используется с помощью АБС, системы управления двигателем и противобуксовочной системы) через шину CAN, чтобы определить, остановился ли автомобиль на склоне. Точно так же сигналы от датчиков ремня безопасности (часть органов управления подушек безопасности) поступают от шины CAN, чтобы определить, пристегнуты ли ремни безопасности, так что стояночный тормоз автоматически отпускается при трогании с места.
- Системы помощи при парковке : когда водитель включает передачу заднего хода, блок управления трансмиссией может послать сигнал по шине CAN, чтобы активировать как систему датчика парковки, так и модуль управления дверью, чтобы зеркало на двери переднего пассажира наклонилось вниз, чтобы показать положение бордюра. Шина CAN также принимает входные сигналы от датчика дождя для включения стеклоочистителя заднего стекла при движении задним ходом.
- Автоматический ассистент движения по полосе / системы предотвращения столкновений : входы с парковки Датчики также используются шиной CAN для передачи внешних данных о приближении к вспомогательным системам водителя, таким как предупреждение о выезде с полосы движения, а в последнее время эти сигналы проходят через шину CAN, чтобы активировать тормоз по проводам в активных системах предотвращения столкновений..
- Автоматическая очистка тормозов: сигнал поступает от датчика дождя (используется в основном для автоматических дворников ) по шине CAN на модуль ABS, чтобы инициировать незаметное торможение при включении движение для удаления влаги с тормозных дисков. Некоторые высокопроизводительные модели Audi и BMW включают эту функцию.
- Датчики могут быть размещены в наиболее подходящем месте, а их данные используются несколькими ЭБУ. Например, датчики наружной температуры (традиционно размещаемые спереди) могут быть размещены в наружных зеркалах, чтобы избежать нагрева двигателем, и данные используются двигателем, климат-контролем и дисплеем водителя.
В последние годы, Стандарт шины LIN был введен в дополнение к CAN для некритичных подсистем, таких как кондиционирование воздуха и информационно-развлекательная система, где скорость и надежность передачи данных менее важны.
Другое
- Протокол шины CAN используется в электронной системе переключения передач Shimano DI2 для шоссейных велосипедов с 2009 года, а также используется в Ansmann и BionX в их двигателях с прямым приводом.
- CAN-шина также используется в качестве fieldbus в общих средах автоматизации, в первую очередь из-за низкой стоимости некоторых контроллеров и процессоров CAN.
- Производители, в том числе NISMO, стремятся использовать данные шины CAN для воссоздания реальных гоночных кругов в видеоигре Gran Turismo 6 с помощью игровой функции GPS Data Logger, которая затем позволит
- Университета Джонса ХопкинсаЛаборатория прикладной физики Модульная протезная конечность (MPL) использует локальную шину CAN для облегчения связи между сервоприводами и микроконтроллерами в протезе. arm.
- Команды на FIRST Robotics Competition широко используют шину CAN для связи между своим и другими модулями управления роботом.
- The CueS В диапазоне cript телесуфлер используется протокол шины CAN по коаксиальному кабелю для подключения CSSC — Desktop Scroll Control к основному блоку
- Протокол шины CAN широко используется из-за его отказоустойчивости в электрически зашумленных местах. среды, такие как модели систем обратной связи с датчиками железной дороги от крупных производителей коммерческих систем Digital Command Control и различные проекты управления железными дорогами с цифровыми моделями с открытым исходным кодом.
Архитектура
Physical
CAN представляет собой стандарт мультимастер последовательной шины для подключения электронных блоков управления (ЭБУ), также известных как узлы. (Автомобильная электроника — основная область применения.) Для связи в сети CAN требуются два или более узла. Узел может взаимодействовать с устройствами с помощью простой цифровой логики, например. PLD, через FPGA до встроенного компьютера с обширным программным обеспечением. Такой компьютер также может быть шлюзом, позволяющим компьютеру общего назначения (например, портативному компьютеру) связываться через порт USB или Ethernet с устройствами в сети CAN.
Все узлы подключены друг к другу через физически обычную двухпроводную шину. Провода представляют собой витую пару с характеристическим сопротивлением 120 Ом (номинальное) .
. Эта шина использует дифференциальные сигналы проводного И. Два сигнала, CAN high (CANH) и CAN low (CANL), либо переводятся в «доминирующее» состояние с CANH>CANL, либо не управляются и не переводятся пассивными резисторами в «рецессивное» состояние с CANH ≤ CANL. Бит данных 0 кодирует доминантное состояние, а бит данных 1 кодирует рецессивное состояние, поддерживая соглашение о проводном И, которое дает узлам с более низким приоритетом идентификаторов на шине.

Высокоскоростная сеть CAN. ISO 11898-2
ISO 11898-2, также называемый высокоскоростной CAN (битовая скорость до 1 Мбит / с на CAN, 5 Мбит / с на CAN-FD), использует линейную шину, оканчивающуюся на каждом конец резисторами 120 Ом.
Высокоскоростная сигнализация CAN. ISO 11898-2
Высокоскоростная передача сигналов CAN приводит провод CANH к напряжению 3,5 В, а провод CANL к 1,5 В, когда какое-либо устройство передает доминантный сигнал (0), в то время как, если ни одно устройство не передает доминантный сигнал, оконечные резисторы пассивно верните два провода в рецессивное (1) состояние с номинальным дифференциальным напряжением 0 В. (Приемники считают любое дифференциальное напряжение менее 0,5 В рецессивным.) Доминирующим дифференциальным напряжением является номинальное 2 В. Доминирующий общий режим напряжение (CANH + CANL) / 2 должно быть в пределах от 1,5 до 3,5 В от общего, в то время как рецессивное синфазное напряжение должно быть в пределах ± 12 от общего.

Низкоскоростная отказоустойчивая сеть CAN. ISO 11898-3
ISO 11898-3, также называемый низкоскоростной или отказоустойчивой CAN (до 125 кбит / с), использует линейную шину, шину звезды или несколько шин звезды, соединенных линейной шиной и оканчивается в каждом узле долей общего оконечного сопротивления. Общее оконечное сопротивление должно быть близким, но не менее 100 Ом.
Низкоскоростная сигнализация CAN. ISO 11898-3
Низкоскоростная отказоустойчивая сигнализация CAN работает аналогично высокоскоростной CAN, но с большими колебаниями напряжения. Доминантное состояние передается путем направления CANH к напряжению источника питания устройства (5 В или 3,3 В) и CANL к 0 В при передаче доминантного (0), в то время как согласующие резисторы переводят шину в рецессивное состояние с CANH на 0. V и CANL при 5 В. Это позволяет использовать более простой приемник, который просто учитывает знак CANH-CANL. Оба провода должны выдерживать напряжение от −27 до +40 В без повреждений.
Электрические свойства
И для высокоскоростной, и для низкоскоростной CAN скорость перехода выше, когда происходит переход от рецессивного к доминантному, поскольку провода CAN активны. Скорость перехода от доминирующего к рецессивному зависит, прежде всего, от длины сети CAN и емкости используемого провода.
Высокоскоростной CAN обычно используется в автомобильных и промышленных приложениях, где шина проходит от одного конца среды до другого. Отказоустойчивая CAN часто используется там, где необходимо соединить группы узлов.
Спецификации требуют, чтобы шина находилась в пределах минимального и максимального напряжения синфазной шины, но не определяют, как удерживать шину в этом диапазоне.
CAN-шина должна быть отключена. Согласующие резисторы необходимы для подавления отражений, а также для возврата шины в рецессивное состояние или состояние ожидания.
В высокоскоростной CAN используется резистор 120 Ом на каждом конце линейной шины. Низкоскоростная CAN использует резисторы в каждом узле. Могут использоваться другие типы оконечной нагрузки, такие как оконечная цепь смещения, определенная в ISO11783
Оконечная цепь смещения обеспечивает питание и заземление в дополнение к сигнализации CAN по четырехпроводному кабелю. Это обеспечивает автоматическое электрическое смещение и согласование на каждом конце каждого сегмента шины . Сеть ISO11783 предназначена для горячего подключения и удаления сегментов шины и ЭБУ.
Узлы

Узел CANbus
Каждому узлу требуется
- Центральный процессор, микропроцессор или хост-процессор
- Хост-процессор решает, что означают полученные сообщения и какие сообщения он хочет передать.
- Датчики, исполнительные механизмы и устройства управления могут быть подключены к главному процессору.
- Прием: контроллер CAN сохраняет полученные последовательные биты от шины до тех пор, пока не станет доступным все сообщение, которое затем может быть получено процессором хоста (обычно контроллером CAN, запускающим
- Отправка: хост-процессор отправляет сообщение (я) передачи на контроллер CAN, который последовательно передает биты на шину, когда шина свободна.
- Прием: он преобразует поток данных с уровней CANbus в уровни, используемые контроллером CAN. Обычно он имеет защитную схему для защиты контроллера CAN.
- Передача: он преобразует поток данных от контроллера CAN на уровни CANbus.
Каждый узел может отправлять и получать сообщения, но не одновременно. Сообщение или Кадр состоит в основном из идентификатора (идентификатора), который представляет приоритет сообщения, и до восьми байтов данных. CRC, слот подтверждения [ACK] и другие служебные данные также являются частью сообщения. Усовершенствованный CAN FD увеличивает длину раздела данных до 64 байтов на кадр. Сообщение последовательно передается на шину с использованием формата без возврата к нулю (NRZ) и может быть получено всеми узлами.
Устройства, подключенные к сети CAN, обычно представляют собой датчики, исполнительные механизмы и другие устройства управления. Эти устройства подключаются к шине через хост-процессор, контроллер CAN и приемопередатчик CAN.
Передача данных
Передача данных CAN использует метод побитового арбитража без потерь для разрешения конфликтов. Этот метод арбитража требует, чтобы все узлы в сети CAN были синхронизированы для одновременной выборки каждого бита в сети CAN. Вот почему некоторые называют CAN синхронным. К сожалению, термин «синхронный» неточен, поскольку данные передаются в асинхронном формате, а именно без тактового сигнала.
В спецификациях CAN используются термины «доминантные» биты и «рецессивные» биты, где доминантный — это логический 0 (активно приводится в напряжение передатчиком), а рецессивный — это логическая 1 (пассивно возвращается к напряжению. резистором). Состояние ожидания представлено рецессивным уровнем (логическая 1). Если один узел передает доминирующий бит, а другой узел передает рецессивный бит, то возникает конфликт, и доминирующий бит «побеждает». Это означает, что нет задержки для сообщения с более высоким приоритетом, и узел, передающий сообщение с более низким приоритетом, автоматически пытается повторно передать шестибитовые тактовые импульсы после окончания доминирующего сообщения. Это делает CAN очень подходящей в качестве приоритетной системы связи в реальном времени.
Точные напряжения для логических 0 или 1 зависят от используемого физического уровня, но основной принцип CAN требует, чтобы каждый узел прослушивал данные в сети CAN, включая сам передающий узел (узлы) (сами). Если логическая 1 передается всеми передающими узлами одновременно, то логическая 1 видна всем узлам, включая как передающий узел (узлы), так и принимающий узел (узлы). Если логический 0 передается всеми передающими узлами одновременно, то логический 0 видят все узлы. Если логический 0 передается одним или несколькими узлами, а логическая 1 передается одним или несколькими узлами, то логический 0 видят все узлы, включая узел (узлы), передающий логическую 1. Когда узел передает логическая 1, но видит логический 0, понимает, что есть конфликт, и прекращает передачу. При использовании этого процесса любой узел, который передает логическую единицу, когда другой узел передает логический 0, «выпадает» или теряет арбитраж. Узел, который потерял арбитраж, повторно ставит в очередь свое сообщение для последующей передачи, и поток битов кадра CAN продолжается без ошибок, пока только один узел не останется в режиме передачи. Это означает, что узел, который передает первую 1, проигрывает арбитраж. Поскольку 11 (или 29 для CAN 2.0B) бит идентификатора передается всеми узлами в начале кадра CAN, узел с наименьшим идентификатором передает больше нулей в начале кадра, и этоузел, который выигрывает арбитраж или имеет наивысший приоритет.
Например, рассмотрим сеть CAN с 11-битным двоичным представителем с двумя узлами с указателями 15 (представление, 00000001111) и 16 (двоичное представление, 00000010000). Если эти два узла осуществляют передачу одновременно, каждый сначала передает стартовый бит, а передает шесть нулей своего мобильного решения без принятия арбитражного решения.
Старт. Бит Идентификационные биты Остальная часть кадра 10 9 8 7 6 5 4 3 2 1 0 Узел 15 0 0 0 0 0 0 0 0 1 1 1 1 Узел 16 0 0 0 0 0 0 0 1 Передача остановлена CAN Данные 0 0 0 0 0 0 0 0 1 1 1 1 Когда передается 7-й битатора, узел с указателем 16 передает 1 (рецессивный) для своего сообщества, узел с помощью 15 передает 0 (доминантный) для своего сообщества. Когда это происходит, узел с сообщением 16 знает, что он передал 1, но видит 0 и понимает, что произошло коллизия, и проиграл арбитраж. Узел 16 прекращает передачу, что позволяет узлу с помощью средства 15 продолжить передачу без данных. Узел с наименьшим указателем всегда будет выигрывать в арбитраже и, следовательно, имеет наивысший приоритет.
Скорость передачи до 1 Мбит / с возможна при длине сети менее 40 м. Уменьшение скорости передачи данных позволяет увеличивать сетевые расстояния (например, 500 м при 125 кбит / с). Усовершенствованный стандарт CAN FD позволяет увеличить скорость передачи данных после арбитража и может увеличить скорость раздела данных до десяти или более раз от скорости передачи данных арбитража.
Назначение идентификатора
Идентификаторы сообщений быть уникальными на одной шине CAN, иначе два узла продолжили бы передачу за пределами поля арбитража (реагатора), вызывая ошибку.
В начале 1990-х годов выбор системы для сообщений производился просто на основе идентификации типа данных и отправляющего узла; однако, идентификатор используется в качестве приоритета сообщения, это привело к производительности в реальном времени. В этих сценариях обычно требуется низкое использование шины CAN — около 30%, что все сообщения уложатся в сроки. Однако, если эти крайние показатели используются на основе первого срока, чем ниже числовые идентификаторы, следовательно, выше приоритетными сообщениями, то обычно можно достичь использования шины от 70 до 80% до того, как какие-либо крайние сроки будут пропущены.
Битовая синхронизация
Все узлы в сети CAN должны работать с одинаковой номинальной битовой скоростью, но шум, фазовые сдвиги, допуск генератора и дрейф генератора означают, что фактическая битовая скорость может не соответствовать номинальный битрейт. Отдельный тактовый сигнал не используется, необходимы синхронизирующие узлы. Синхронизация важна во время арбитража, поскольку узлы в арбитраже должны иметь возможность одновременно видеть как свои переданные данные, так и данные, переданные другими узлами. Синхронизация также важна, чтобы гарантировать, что изменения генератора между узлами не вызывают ошибок.
Синхронизация начинается с жесткой последовательности при первом рецессивном переходе в доминирующий после периода бездействия шины (стартовый бит). Ресинхронизация происходит при каждом переходе от рецессивного к доминирующему в течение кадра. Контроллер CAN ожидает, что произойдет за кратное время номинального битового времени. Если переход не происходит точно в то время, которое ожидает контроллер, данный контроллер соответствующим образом регулирует номинальное время передачи битов.
Регулировка выполняется путем деления каждого бита на несколько отрезков времени, называемых квантами, и определенного количества квантов каждому из четырех сегментов внутри бита: синхронизация, распространение, фазовый сегмент 1 и фазовый сегмент 2..
Пример синхронизации битов CAN с 10 квантами времени на бит.
Количество квантов, которые могут изменяться в зависимости от контроллера, а количество квантов, назначенных каждому сегменту, может варьироваться в зависимости от скорости передачи и состояния сети.
Переход, который происходит до или после ожидаемого, заставляет контроллер вычислять разницу во времени и удлинять фазовый сегмент 1 или сокращать фазовый сегмент 2 к этому времени. Это эффективно регулирует синхронизацию приемника и передатчика для их синхронизации. Этот процесс повторной синхронизации выполняется постоянно при каждом переходе от рецессивного к доминирующему, синхронизацию передатчика и приемника. Непрерывная ресинхронизация снижает количество ошибок, вызванных шумом, и позволяет принимающему узлу, который был синхронизирован с узлом, потерявшим арбитраж, повторно синхронизироваться с узлом, выигравшим арбитраж.
Уровни
Протокол CAN, как и многие сетевые протоколы, можно разложить на следующие уровни абстракции :
- Сообщение фильтрация
- Обработка сообщений и состояний
Большая часть стандарта CAN применяется к уровню передачи. Уровень передачи принимает сообщения от физического уровня и передает эти сообщения на объектный уровень. Уровень передачи отвечает за битовую синхронизацию и синхронизацию, кадрирование сообщений, арбитраж, подтверждение, обнаружение ошибок и сигнализацию, а также ограничение ошибок. Он выполняет:
- Конфайнмент сбоев
- Обнаружение ошибок
- Проверка сообщений
- Подтверждение
- Арбитраж
- Фрейминг сообщения
- Скорость и время передачи
- Маршрутизация
Физический уровень Топология электрического образца CAN-шины с терминаторами
CAN-шина (ISO 11898 -1: 2003) изначально специфицировал протокол канального уровня только с абстрактными требованиями для физического уровня, например, установить использование среды с множественным доступом на битовом уровне посредством использования доминантного и рецессивного состояния. Электрические аспекты физического уровня (напряжение, ток, количество проводников) были определены в ISO 11898 -2: 2003, который в настоящее время широко принят. Однако механические аспекты физического уровня (тип и номер разъема, цвета, метки, расположение выводов) еще не принят официально. В результате автомобильный блок управления двигателем, как правило, будет особый — часто настраиваемый разъем с различными типами кабелей, два из которых являются линиями шины CAN. Тем не менее, стало несколько стандартов де-факто для механической реализации, наиболее распространенным из которых является 9-контактный разъем типа D-sub со следующей распиновкой:
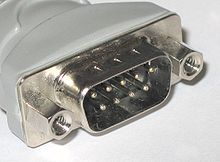
- контакт 2: CAN-Low (CAN -)
- контакт 3: GND (Земля)
- контакт 7: CAN-High (CAN +)
- контакт 9: CAN V + (питание)
вилка DE — 9 (штекер).
Этот де-факто механический стандарт для CAN может быть реализован с узлом, имеющим 9-контактные разъемы D-sub типа папа и розетка, электрически подключенные друг к другу параллельно в пределах узла. Питание шины на штекерный соединитель узла, а шина получает питание от гнездового соединителя узла. Это соответствует принятому в электротехнике соглашению, согласно которым источники подключаются к розеткам. Принятие этого стандарта позволяет избежать необходимости изготовления специальных разветвителей для подключения к одному D-разъему на каждом узле. Такие нестандартные (нестандартные) жгуты проводов (разветвители), которые соединяют проводники вне узла, снижают надежность шины, исключают взаимозаменяемость кабелей, снижают совместимость жгутов проводов и увеличенную стоимость.
Отсутствие полной спецификации физического уровня (механическое в дополнение к электрическому) спецификацию спецификации шины CAN от ограничений и сложности физической реализации. Однако это оставило реализацию CAN-шины открытыми для проблем из-за механической несовместимости. Для того, чтобы производители использовали набор дополнительных услуг, предлагаемых производителем, производители услуг проводят набор стандартных трансиверов CAN в соответствии с требованиями к паразитной линии. Допустимая паразитная емкость включает как конденсаторы, так и защиту от электростатического разряда (ESD согласно ISO 7637-3). Помимо паразитной емкости, системы 12 В и 24 не имеют одинаковых требований в отношении величины напряжения линии. Действительно, во время старта от внешнего источника линии легковых автомобилей достигнуто 24 В, а системы грузовых автомобилей достигли 36 В. На рынке появляются новые решения, позволяющие использовать один и тот же компонент для CAN, как и CAN FD (см.).
Помехозащищенность по ISO 11898 -2: 2003 достигается за счет поддержания дифференциального импеданса шины на низком уровне с помощью резисторов низкого сопротивления (120 Ом) на каждом конце шины.. Однако в такой неактивном состоянии шина с низким импедансом, как CAN, потребляет больше тока (и мощности), чем другие сигнальные шины на основе напряжения. В системах шины CAN, симметричная линия операция, где ток в одной сигнальной линии точно уравновешивается током в направлении, противоположном в другой сигнал обеспечивает независимую, V ссылка стабильна 0 для приемников. Наилучшая практика определяет, что сигналы кабельной симметричной пары CAN передаются по проводам витой пары в экрованномеле, чтобы минимизировать радиочастотное излучение и снизить восприимчивость помехам в уже зашумленной радиочастотной среде автомобиля.
ISO 11898 -2 обеспечивает некоторую невосприимчивость к синфазному напряжению между передатчиком и приемником за счет наличия шины 0 В, проходящей вдоль шины, для поддержания высокой степени связи напряжения между узлами. Кроме того, в де-факто механической упомянутой выше, имеется шина питания для распределения мощности по каждому из узлов приемопередатчика. В конструкции предусмотрено общее питание для всех трансиверов. Фактическое напряжение, подаваемое на шину, и то, какие узлы применяются к ней, зависит от приложения и формально не указывается. Обычная конструкция узла каждый узел приемопередатчиками, которые оптически изолированы от своего узла и получают линейно регулируемое напряжение питания 5 В для приемопередатчиков от универсальной шины питания, обеспечиваемой шиной. Обычно это обеспечивает операционную маржу на шине питания, использование опыта для использования между типами узлов. Типичные значения напряжения питания в таких сетях составляют от 7 до 30 В. Однако отсутствие официального стандарта означает, что разработчики системы несут ответственность за совместимость с шинами питания.
ISO 11898 -2 представлена электрическую выполненную, сформированную из конфигурации многоточечной несимметричной симметричной линии с оконечной нагрузкой резистора на каждом конце шины. В этой конфигурации доминирующее состояние устанавливается одним или одним передатчиками, переключающими напряжение CAN− для подачи 0 и (одновременно) переключающими CAN + на шины +5 В, тем самым формируя путь тока через резисторы, которые завершают шину. Таким образом, согласующие резисторы важными компонентами системы сигнализации и включения не только для ограничения отражения на высокой частоте.
В рецессивном состоянии сигнальные линии и резистор (-ы) остаются в состоянии высокого импеданса по отношению к обоим рельсам. Напряжения на CAN + и CAN− имеют тенденцию (слабо) к напряжению на полпути между шинами. Рецессивное состояние присутствует на шине только тогда, когда ни один из передатчиков на шине не утверждает доминирующее состояние.
Во время доминирующего состояния сигнальные линии и резистор (ы) переходят в состояние с низким импедансом по отношению к шинам, так что ток течет через резистор. Напряжение CAN + стремится к +5 В, а CAN- стремится к 0 В.
Независимо от состояния сигнальные линии всегда находятся в состоянии низкого импеданса сигнала по отношению к другу из-за оконечных резисторов на конце автобус.
Эта стратегия передачи сигналов значительно отличается от других технологий передачи по сбалансированной линии, таких как RS-422 / 3, RS-485 и т. Д., В которых используются драйверы / приемники дифференциальной линии. и использовать систему сигнализации, основанную на напряжении режима симметричной линии, пересекающей условное 0 В. Множественный доступ в таких системах обычно предоставляется в среду, поддерживающий три состояния (активный высокий, активный низкий и неактивный трехступенчатый). Множественный доступ к CAN-шине достигается за счет того, что электрическая логика поддерживает только два состояния, концептуально аналогичные сети «проводное И».
Кадры
Сеть CAN может быть настроена для работы с двумя разными форматами сообщений (или «кадра»): стандартным или базовым форматом кадра (описанным в CAN 2.0 A и CAN 2.0 B), и расширенный формат кадра (описанный только CAN 2.0 B). Единственная между этими двумя форматами — это в том, что «базовый кадр CAN» поддерживает длину человечества 11 бит, а «расширенный кадр CAN» поддерживает длину 29 бит для человечества, состоящего из 11-битного мира. («Базовый идентификатор») и 18-битное расширение («расширение использования»). Различие между форматом базового кадра CAN и расширенным форматом кадра CAN проводится с помощью бита IDE, который передается как доминирующий в случае 11-битного кадра и передается как рецессивный в случае 29-битного кадра. Контроллеры CAN, которые поддерживают сообщения расширенного формата кадра, также могут отправлять и получать сообщения в формате основного кадра CAN. Все кадры начинаются с бита начала кадра (SOF), который обозначает начало передачи кадра.
CAN имеет четыре типа кадров:
- Кадр данных: кадр, содержащий данные узла для передачи
- Удаленный кадр: кадр, запрашивающий передачу определенного идентификатора
- Ошибка кадр: кадр, переданный любым узлом, обнаружившим ошибку
- кадр перегрузки: кадр для вставки задержки между данными или удаленным кадром
кадр данных
кадр данных является единственным кадром для фактическая передача данных. Существует два формата сообщений:
- Базовый формат кадра: с 11 битами идентификатора
- Расширенный формат кадра: с 29 битами идентификатора
Стандарт CAN требует, чтобы реализация принимала формат основного кадра и может принимать расширенный формат кадра, но должен допускать расширенный формат кадра.
Базовый формат кадра
CAN-кадр в основном формате с электрическими уровнями без дополнительных битов
Формат кадра следующий: Значения битов описаны для сигнала CAN-LO.
Имя поля Длина (биты) Назначение Начало кадра 1 Обозначает начало передачи кадра Идентификатор (зеленый) 11 A (уникальный) идентификатор, который также представляет приоритет сообщения Запрос удаленной передачи (RTR) (синий) 1 Должен быть доминирующим (0) для кадров данных и рецессивным (1) для кадров удаленного запроса (см. Удаленный кадр, ниже) Бит расширения идентификатора (IDE) 1 Должен быть доминирующим (0) для формата базового кадра с 11-битными идентификаторами Зарезервированный бит (r0) 1 Зарезервированный бит. Должен быть доминантным (0), но приниматься либо как доминантный, либо как рецессивный. Код длины данных (DLC) (желтый) 4 Количество байтов данных (0–8 байтов) Поле данных (красный) 0–64 (0-8 байтов) Данные для передачи (длина в байтах определяется полем DLC) CRC 15 Проверка циклическим избыточным кодом Разделитель CRC 1 Должен быть рецессивным (1) слот ACK 1 Передатчик отправляет рецессивный (1), и любой получатель может утверждать доминантный (0) разделитель ACK 1 Должен быть рецессивным (1) Конец кадра (EOF) 7 Должен быть рецессивным (1) Расширенный формат кадра
Формат кадра следующий:
Имя поля Длина (биты) Назначение Начало кадра 1 Обозначает начало передачи кадра Идентификатор A (зеленый) 11 Первая часть (уникального) идентификатора, которая также представляет приоритет сообщения Замещающий удаленный запрос (SRR) 1 Должен быть рецессивным (1) Бит расширения идентификатора (IDE) 1 Должен быть рецессивным (1) для расширенного формата кадра с 29-битными идентификаторами Идентификатор B (зеленый) 18 Вторая часть (уникального) идентификатора идентификатор, который также представляет приоритет сообщения Запрос удаленной передачи (RTR) (синий) 1 Должен быть доминирующим (0) для кадров данных и рецессивным (1) для кадров удаленного запроса (см. Удаленный кадр, ниже) Зарезервированные биты (r1, r0) 2 Зарезервированные биты, которые должны быть установлены как доминирующие (0), но принимаемые как доминирующие или рецессивные Код длины данных (DLC) (желтый) 4 Число байтов данных (0–8 байтов) Поле данных (красный) 0–64 (0-8 байтов) Данные для передачи (длина определяется полем DLC) CRC 15 Проверка циклическим избыточным кодом Разделитель CRC 1 Должен быть рецессивным (1) Слот ACK 1 Передатчик отправляет рецессивный (1), и любой получатель может подтвердить доминирующий (0) Разделитель ACK 1 Должен быть рецессивным (1) Конец кадра (EOF) 7 Должен быть рецессивным (1) Два поля идентификатора (A и B) объединяются, образуя 29- битовый идентификатор.
Удаленный кадр
- Обычно передача данных выполняется на автономной основе с узлом источника данных (например, датчиком), отправляющим кадр данных. Однако также возможно, что целевой узел запросит данные у источника, отправив удаленный кадр.
- Между кадром данных и удаленным кадром есть два различия. Во-первых, бит RTR передается как доминирующий бит в кадре данных, а во-вторых, в удаленном кадре отсутствует поле данных.